 点森科技 - 科技资讯_数码产品_互联网观察_智能硬件
ECCV 2026 传出的关键信号,不是 3D 退场,而是空间智能正在从独立方向扩散为 Physical AI 的基础能力。大会收到 10473 篇投稿、接收 2834 篇,图像与视频合成超过 1400 篇位居第一,3D 从过去的主导位置退到第三;但“3D 排名后退不等于 3D 退潮”,几何表示、物理一致性、动态建模、空间推理等问题,正在被视频生成、机器人、具身智能、世界模型大量吸收。奖项也集中体现了这一转向:Koenderink 时间检验奖颁给李飞飞团队,最佳论文 《Heat Kernel Textures》重新讨论三维表面表示,两篇最佳论文荣誉提名分别落在物体三维重建和几何感知上。这说明,AI 进入物理世界的第一道门槛,仍然是能否稳定理解空间结构。
在空间表示与记忆层面,顶会工作正在把研究对象从静态三维推向动态 4D、交互场景和长序列建图。3DGS 不再只是渲染工具,而是进入动态重建、复杂真实场景建模;纹理表示方面,《Heat Kernel Textures》试图绕开传统 UV 映射的接缝与拉伸,从更几何化的角度重新定义曲面纹理。更关键的是记忆:第一视角下物体会被遮挡、离开画面再出现,模型若只处理当前帧,就会迅速“迷失”。WalkerBench 剥离 GPS、街名等先验,要求智能体仅凭 RGB 视觉完成长程探索;Spatial-IDE 中的 ETM 模块把走过的节点、坐标、朝向、遍历历史记录成动态空间拓扑图,GDP 模块把全局路径规划与局部视觉判断解耦;引入后 9 个主流 VLM Agent 平均得分提升 104.97%,并已部署到宇树 G1 人形机器人上完成千米级自主导航。Spatial-TTT 则把部分参数设计成推理中持续更新的“快权重”,让空间信息沉淀进模型内部。连续空间记忆,而不是一次性感知,才是空间智能的核心。
到了预测与行动层,路线分歧更加明显:LeCun 在 Keynote 中直接说 “模型根本就不该去预测像素”,主张在抽象表征中预测未来状态;Wayve 的 Jamie Shotton 把自动驾驶视为具身智能试验场,强调从识别感知走向行动。顶会论文密集回应这一层:DreamWorld 把三维几何先验接进视频生成,保持跨视角一致性;Interaction-Aware 4D Gaussian Splatting 处理手物交互的动态四维场景;A Physics-Grounded Benchmark 追问世界模型生成的状态变化是否符合真实物理规律。具身交互上,Kristen Grauman 提出 AI 要从 understanding 走向 enabling;NVIDIA Research 的 MultiGen 用生成模型补上声音,让机器人借音频判断物理状态;DexImit 从单目人类操作视频恢复手物交互,转成双手机器人训练数据;RoboTracer 把语言指令转成带深度和距离信息的多步 3D 轨迹;FEEL 将第一视角视频与手部受力信号同步,构建约 300 万帧力同步数据;SPEAR 把 Unreal Engine 做成可编程具身仿真环境。最后仍有一个未决问题:显式 3D 是否仍然必要。Sitzmann 以 “Challenging the Necessity of 3D” 提出质疑;黄启兴 则认为,若只看 benchmark,海量 2D 和视频数据的方法可能更占优,但显式 3D 提供了定义和推理多视角一致性的方式。空间表示尚未收敛到一条路线,但无论走哪条路,AI 都必须持续理解空间、判断状态变化、完成预测并执行行动。技术路线还在变化,但空间智能作为 Physical AI 基础能力的重要性,正在变得越来越清晰。
那么,该如何系统学习三维视觉、具身智能等前沿3D视觉技术呢?今天就给大家推荐一个专业、干货满满的学习圈子————「3D视觉从入门到精通」知识星球,这里不仅有SLAM和3DGS的学习资料,还覆盖了自动驾驶、具身智能、无人机、机械臂抓取等方向的干货资料。
经常有粉丝问这样一个问题:
「3D视觉从入门到精通」知识星球,里面有什么内容? 加入星球,是不是可以学习视频课程呢?有哪些会员权益? 以下将给大家详细介绍?(注:扫码加入后,可在知识星球APP/网页端微信登录,即可进入星球)
今天,咱们一起聊一聊这个沉淀了近9年的3D视觉技术圈子。
一 什么是知识星球?
知识星球是一个高度活跃的社区平台,在这里你可以和相同研究方向的小伙伴一起探讨科研工作难题、交流最新领域进展、分享3D视觉最新顶会论文&代码资料、分享视频(讲解3D视觉重要知识点)、发布高质量的求职就业信息,承接项目等,当然还可以侃侃而谈,吐槽学习工作生活。
二 「3D视觉从入门到精通」知识星球
目前已有近6300+活跃成员,主要涉及方向:工业3D视觉、SLAM、自动驾驶、三维重建、无人机、具身智能、大模型等科技前沿方向。

扫码加入学习,圈里有高质量教程资料、可答疑解惑、助你高效解决问题,星球内20+视频课程终身免费学习

▲长按添加小助理微信,咨询更多
细分方向众多,包括但不限于:工业3D视觉、三维重建、自动驾驶、具身智能、大模型、扩散模型等科技前沿方向,也涉及视觉竞赛、硬件选型、视觉产品落地经验分享、学术&求职交流等。我们也会紧跟最新前沿科技发展,也是我们星球里的热门讨论话题。

| 特点 | ||
|---|---|---|
| 国内成立最早 | 近20门视频视频 | 3D视觉精华问答 |
| 最新顶会论文与代码分享 | 3DGS独家系列视频 | 专业智囊团队答疑解惑 |
| 最新前沿技术研讨会 | 高质量项目对接 | 各个模块的源码梳理 |
| 最新行业招聘信息 | 求职面经 | 科研生活吐槽 |
| 行业最新模组分享 | 随时提问交流 | 每月积分榜现金奖励 |
三 星球内全系列视频教程汇总

视频教程分为两大板块:第一板块为核心主线课程,精心打磨了近20门系列视频教程,内容系统、循序渐进,更是大家学习的重点,带你学习工业3D视觉、SLAM、3DGS、自动驾驶与无人机等3D视觉技术,下面我们会详细介绍这部分内容;第二板块为前沿技术分享,特邀行业大咖与学术大牛开展直播分享,内容全面覆盖具身智能、自动驾驶、三维重建、数字人、扩散模型、3D生成等热门前沿方向,本部分为非重点内容,不再做详细介绍。
| 核心主线视频教程(主力干货) | |||
|---|---|---|---|
| 3DGS系列 | 3DGS-SLAM | 相机标定 | ROS2 |
| 四旋翼飞行器 | C++ | 面结构光 | 机械臂抓取 |
| 三维点云 | 线结构光 | LIO-SAM | 融合SLAM算法 |
| ORB-SLAM3 | VINS-Fusion | 多传感器融合 | 3D目标检测 |
| 单目深度估计 | 模型部署实战 | 本部分持续更新中 | |
3.0 3DGS独家视频教程
3.0.1 3DGS三维重建系列视频教程

3.0.2 基于NeRF、3DGS三维重建的SLAM算法视频教程
本视频教程从理论和代码实现两方面展开,带你从零入门NeRF/Gaussian Based SLAM的原理学习、论文阅读、代码梳理等。理论层面,从线性代数入手到传统的计算机图形学,让大家明了现代三维重建的理论基础和源头;代码层面通过多个练习手把手教会大家复现计算机图形学、NeRF相关工作。

3.1 基础课程
3.1.1 高精度相机标定从理论到实战系统教程
本课程主要包含两部分,分别是相机标定和3D视觉,相机标定包含单目、双目和鱼眼相机标定;3D视觉包含立体视觉、结构光和TOF,以立体视觉为主。课程提供对应数据与代码。
课程亮点:除了相机标定的基础原理和代码之外,星球里还补充了高精度相机标定的改进方法以及实战技巧,这是相当硬核的。

3.1.2 ROS2从入门到实战视频教程
ROS2从入门到实战视频教程,从小白方式介绍到高阶使用讲解,对ROS2进行全面的实操教学训练,为大家提供系统性的学习机会。

3.1.3 四旋翼飞行器:算法与实战

3.1.4 C++从零基础入门到进阶
力求通过视频教程的学习,彻底搞懂C++较难的一些模块,掌握SLAM等算法的编写套路,学会C++相关岗位的面试技巧。学懂本课程,并且对其中的疑难点能够较好的理解运用,可以达到1-2年的C++开发工程师的经验水平。

3.2 工业3D视觉系列视频课程
3.2.1 基于面结构光三维重建系列视频
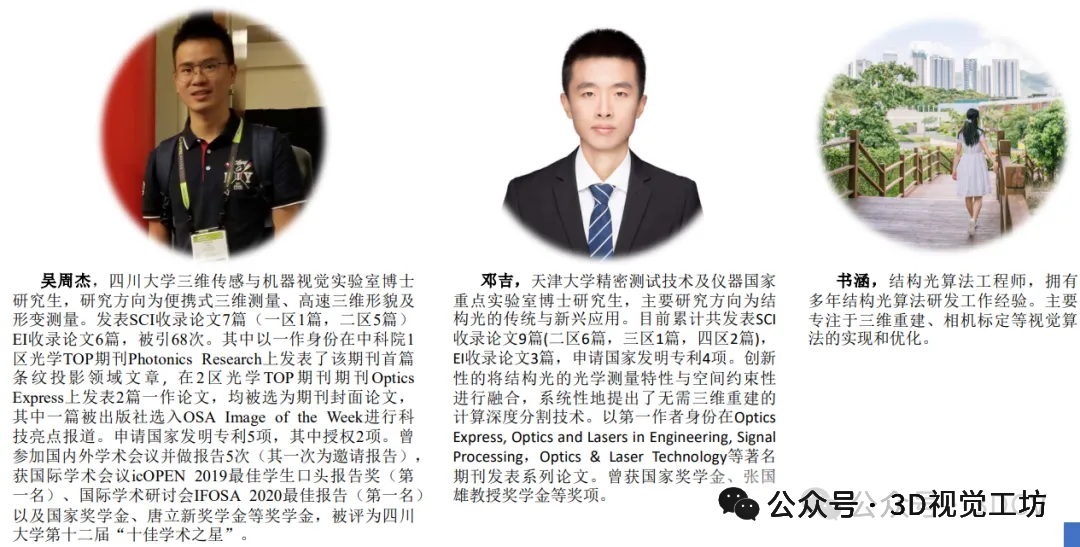

3.2.2 机械臂抓取、三维点云、三维重建等

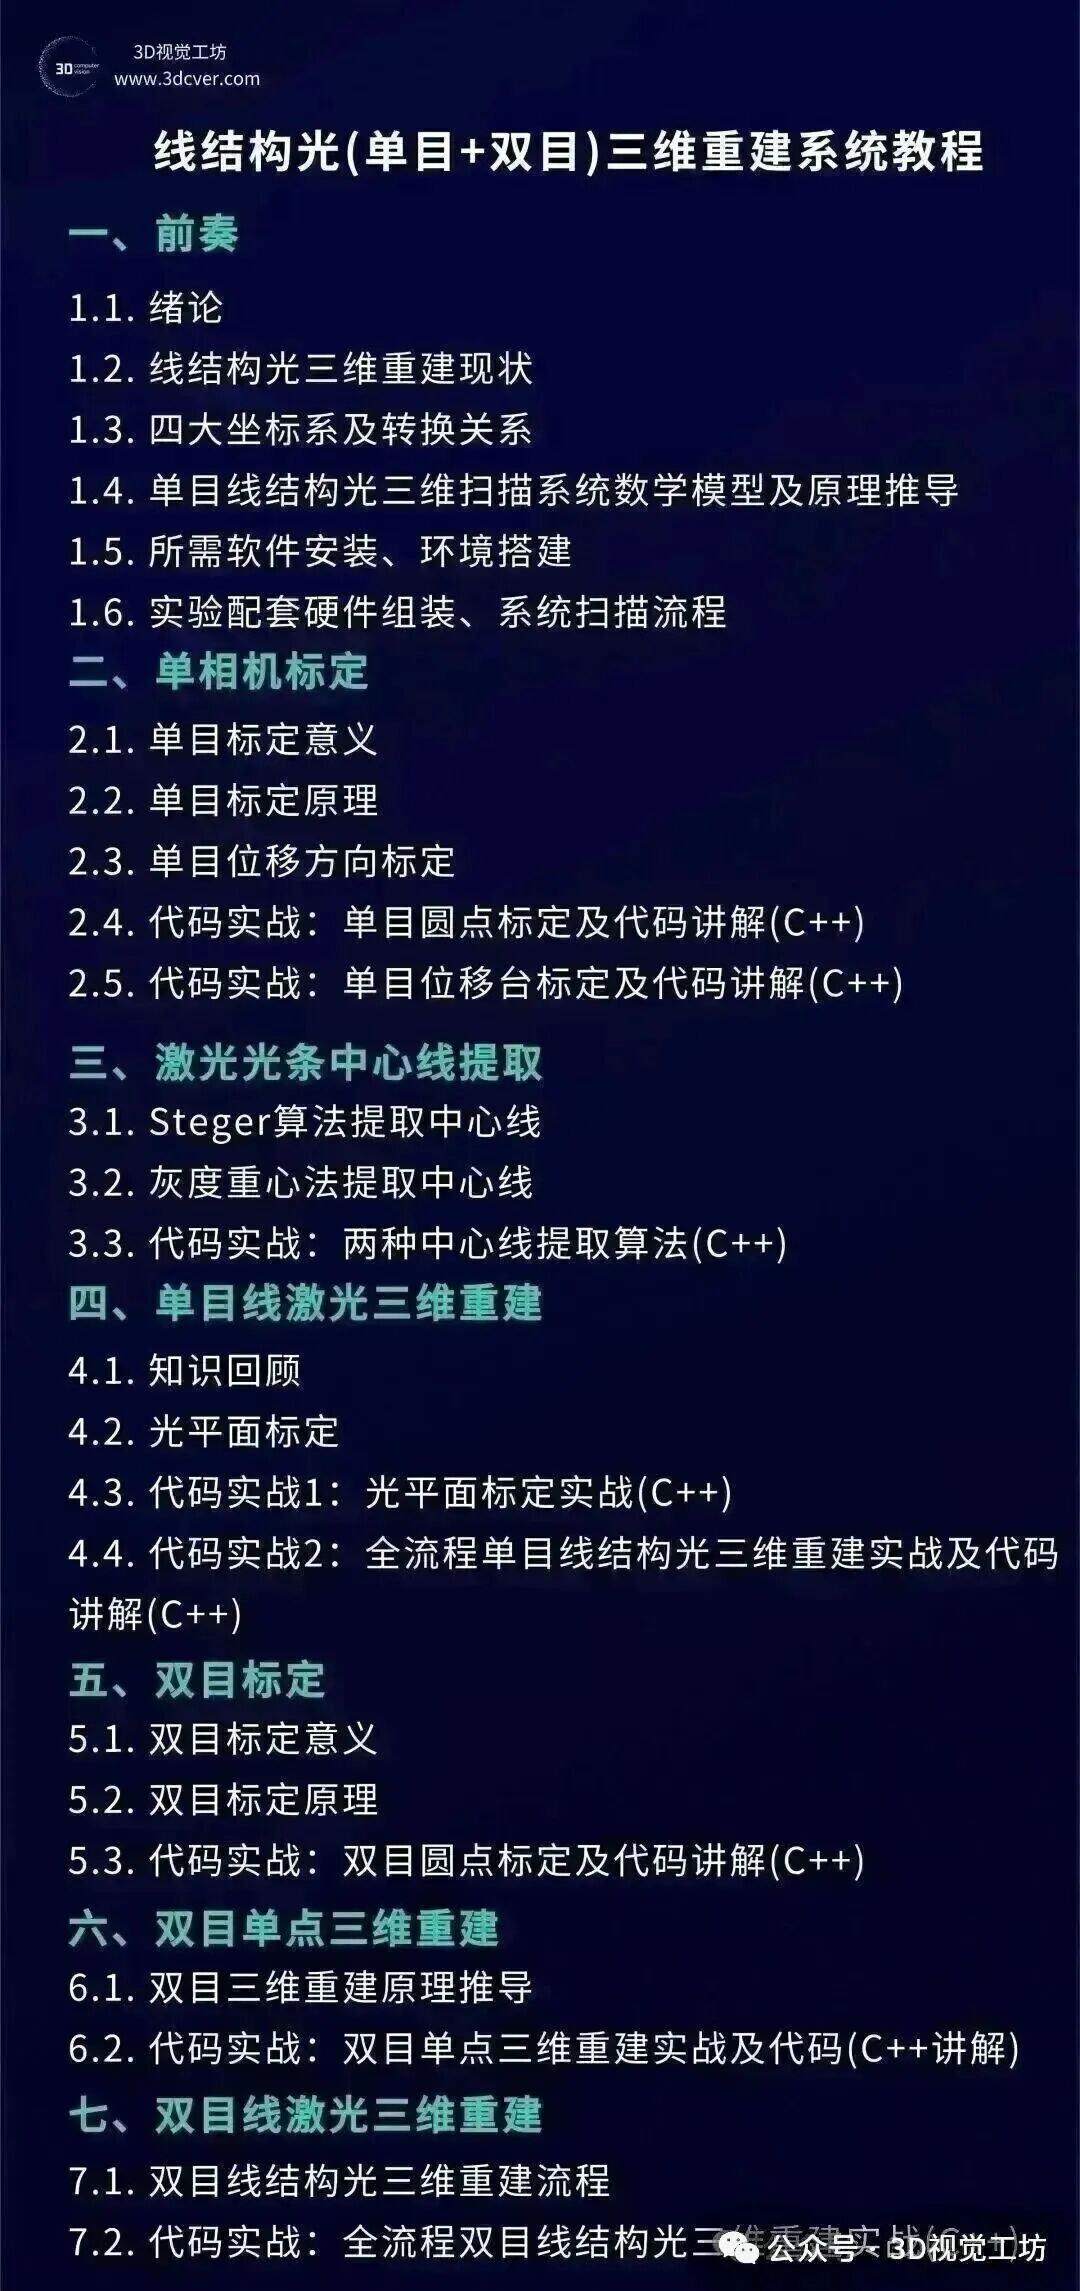
3.2.3 线结构光(单双目)三维重建系统教程等
本门课程面向实战教学,手把手带你从零实现一套属于自己的线激光3D扫描系统。几乎每一个章节都配备有相应的讲义、代码,帮助大家更好地理解线激光三维重建技术。
3.3 SLAM系列视频
3.3.1 如何轻松拿捏LIO-SAM?(提供注释版本代码)

3.3.2 彻底剖析激光-视觉-IMU-GPS融合SLAM算法
本视频课程从理论和代码实现两个方面对激光雷达-视觉IMU-GPS融合的SLAM算法框架和技术难点进行讲解,并且博士大佬会根据自己多年的机器人工程经验,向大家讲解在实际机器人应用中多模态融合的方法和技巧。

3.3.3 ORB-SLAM3理论基础+关键技术详解

3.3.4 视觉-惯性SLAM:VINS-Fusion原理精讲
视觉-惯性SLAM的入门与实践视频教程,结合VINS-Fusion源码,系统地对视觉-惯性SLAM的基础理论知识进行梳理。整套课程由一线算法工程师教授,从基础理论到代码剖析,保姆级教学,助力学员一步步从小白成长为大牛。

3.4 自动驾驶
3.4.1 面向自动驾驶领域的多传感器融合系统教程
主要分两个大模块:理论篇和实战篇,理论篇部分主要介绍自动驾驶中常用的传感器硬件、传感器间的时间同步和空间同步以及多传感器间的信息融合理论知识;实战篇更多偏向工程应用,工程中传感器间同步与融合如何实现等。

3.4.2 面向自动驾驶领域的3D点云深度学习目标检测
本视频教程以3D点云深度学习为主,对Point-based和Voxel-based系列的3D目标检测网络架构进行系统剖析和代码梳理,助力各位同学在点云深度学习更快的入门和更深的理解。

3.4.3 单目深度估计方法:理论与实战视频
视频教程主要分为两大部分:理论篇和实战篇,由于有监督方法的深度真值获取困难,且无监督方法的效果与有监督方法几乎相当,我们将课程的重心放在了无监督方法上。

3.4.4 自动驾驶中的深度学习模型部署实战视频
本视频教程将采用理论和实践相结合的思路,首先对TensorRT的编程模型以及GPU/cuda的相关知识进行讲解,带领大家达到知其所以然的程度;之后课程将用分类、检测、分割三个例子来展示详细编程流程,并给出相关代码,达到真正能落地的工业级分享。

四 3D视觉基础入门
考虑到很多初学者在配置3D视觉软件或者视觉库可能会有困难,我们已经为大家梳理了各个模块的配置教程文档,供学习参考。

五 3D视觉源码汇总

下面为大家节选展示星球内的3D视觉行业相关源码:
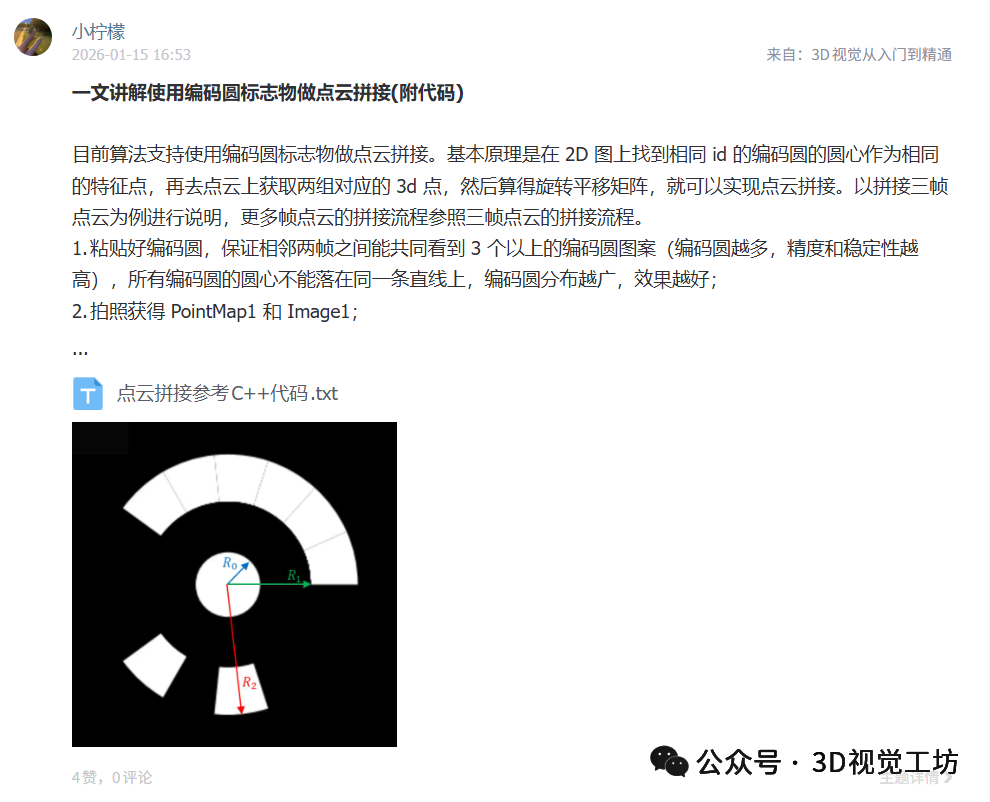
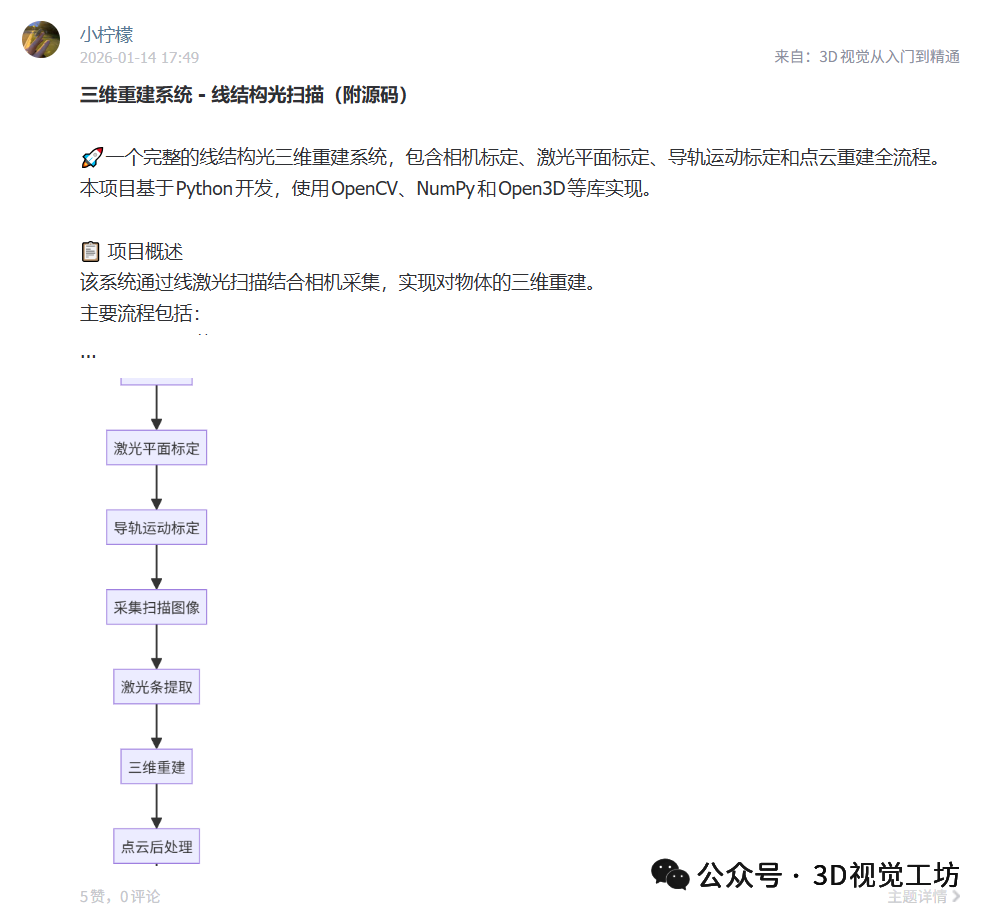
六 高质量项目发布与对接
下面为大家节选展示星球内的项目承接:


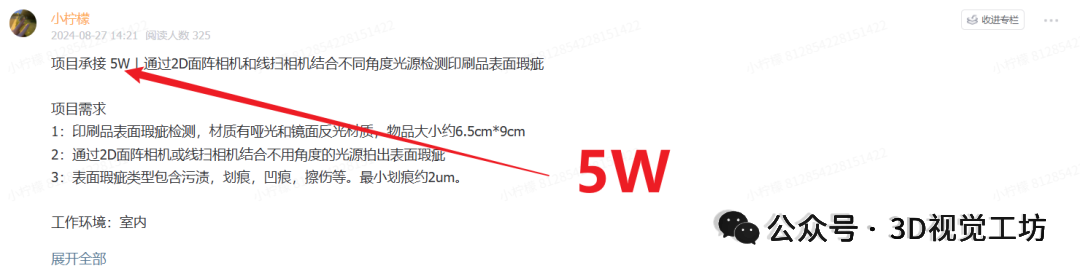
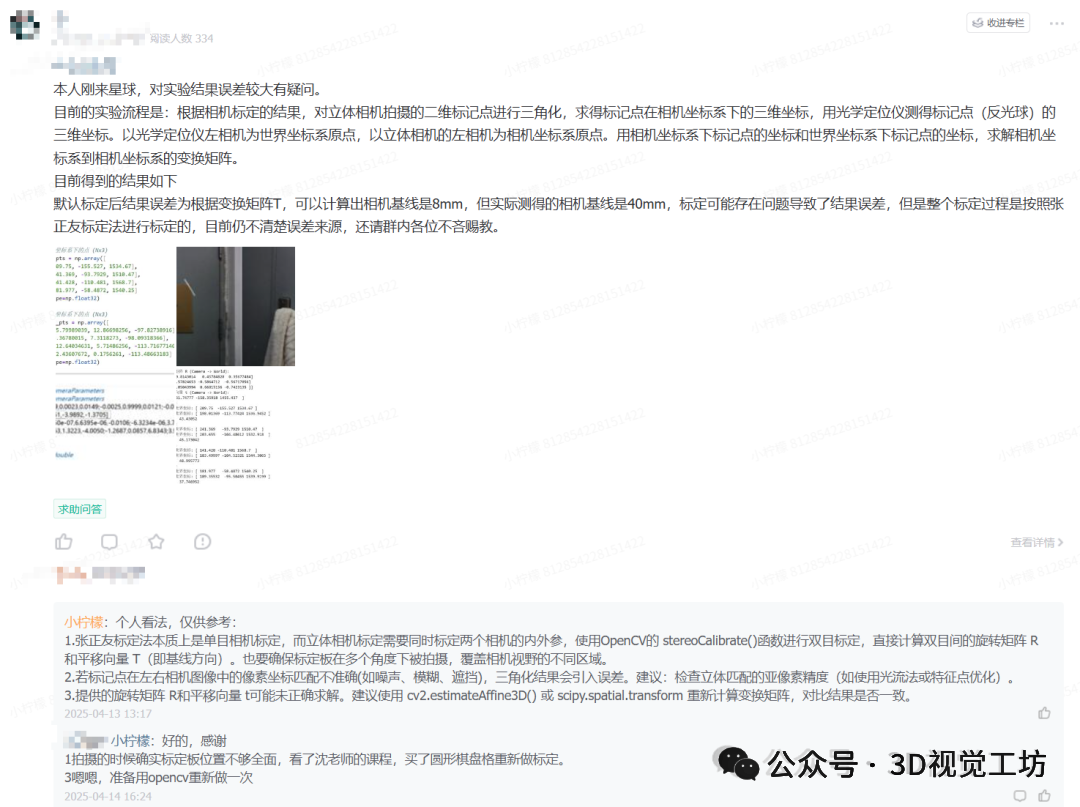
七 专业的智囊团为星球成员答疑解惑
下面为大家节选展示星球内的答疑解惑:


八 最新前沿顶会论文分享
下面为大家节选展示星球内的前沿顶会:


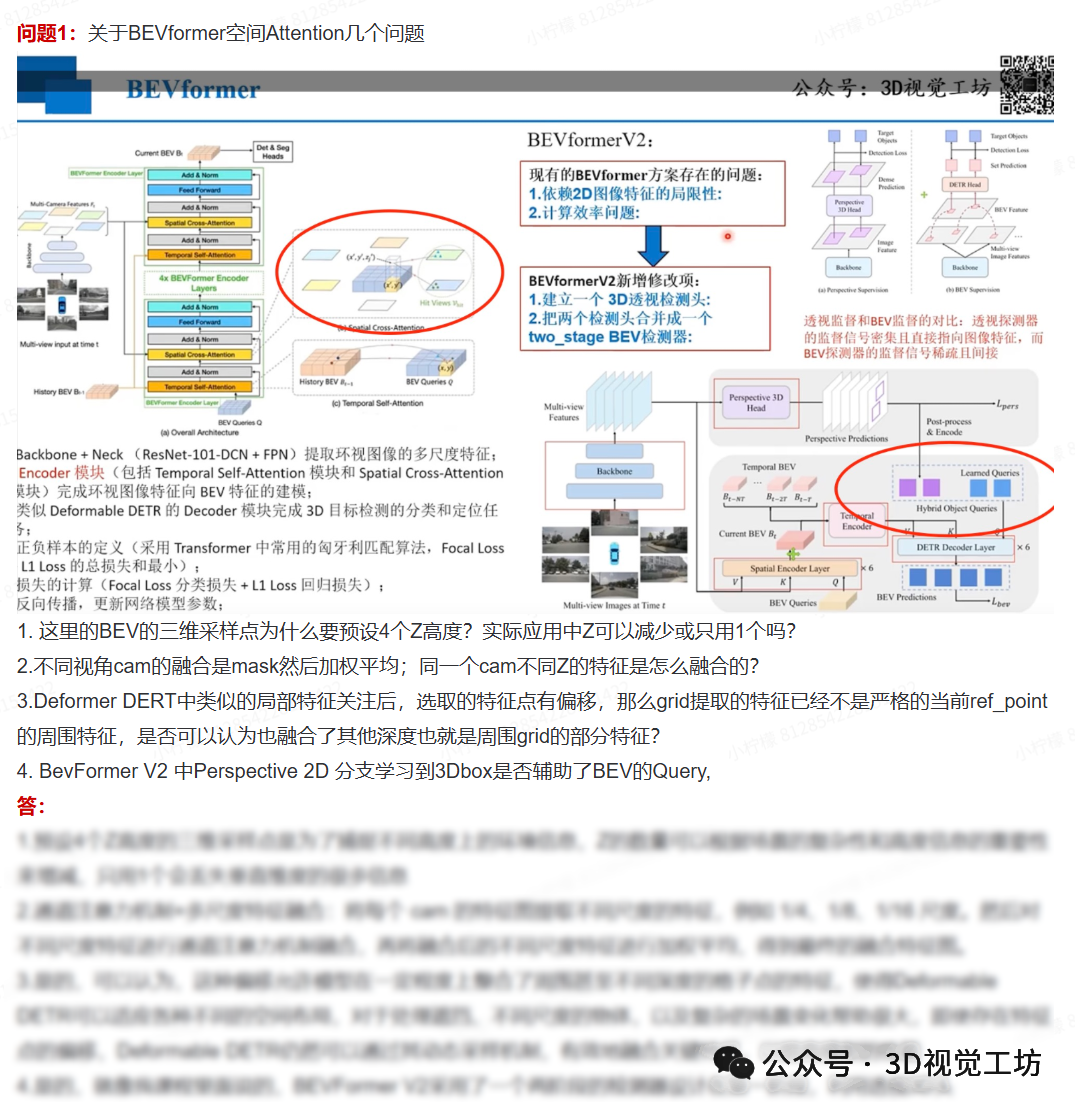
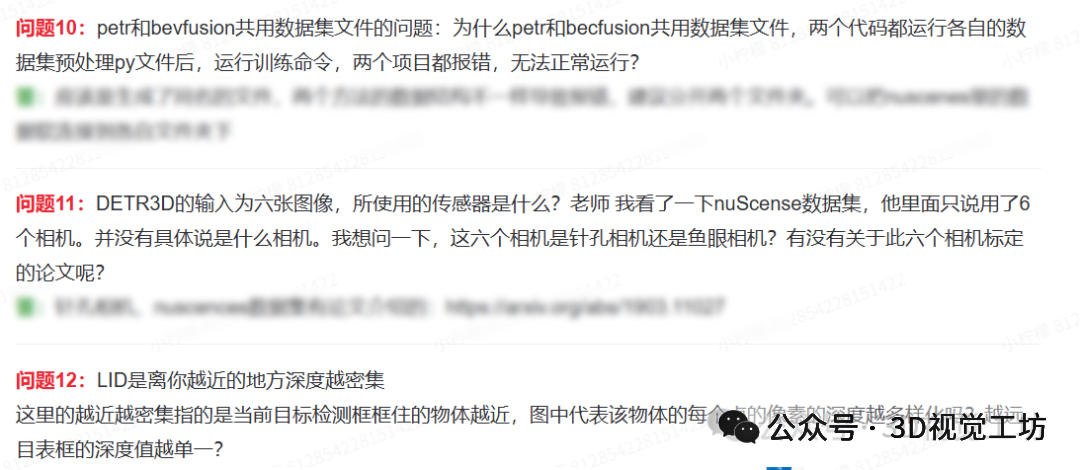
九 精华问题100问
下面为大家节选展示星球内的精华问题100问:
- 结构光


- 相位偏折术


- BEV与Occupancy

- MVSNet


- 线结构光


- Transformer

- 机器人规划控制

- 四旋翼建模与控制

十 3D视觉方向求职招聘
下面为大家节选展示星球内的求职招聘内容:


十一 星球会员权益
- 项目、学习、求职中遇到的问题, 免费获得解答 。
- 终身免费学习 星球往期已更新完毕的所有视频内容。
- 星球每月之星给予丰厚的 现金奖励 。
- 优先承接 来星球内部项目对接。
- 终身免费下载 星球往期分享的 文献和项目代码 。
- 优先获得3D视觉企业(与工坊深度合作企业) 内推资格 。
- 快速找到志同道合的 学习伙伴 ,不再单打独斗,抱团取暖,走得更快更远。
- 不定期星球内部会组织 项目实训 ,包括相机标定、机械臂抓取、三维重建优化等
写在最后
目前已有6400多名3D视觉从业者正在星球里一起交流、分享、进步,我们也欢迎您一道同行!

学习3D视觉核心技术,扫描即可加入,3天内无条件退款

▲长按添加小助理微信,咨询更多