 点森科技 - 科技资讯_数码产品_互联网观察_智能硬件
边缘端持久化世界模型:手机上跑4D高斯,60fps实时渲染
2026年,空间计算正在经历一次定义性转变。CVPR 2026 Workshop 上,H3M与IMC Lab联合发表的 Portals 论文提出:关键不是从3D到4D,而是从 “无状态场景”到“有状态世界”。场...
2026年,空间计算正在经历一次定义性转变。CVPR 2026 Workshop 上,H3M与IMC Lab联合发表的 Portals 论文提出:关键不是从3D到4D,而是从 “无状态场景”到“有状态世界”。场...
根据互联网公开信息整理:9月27日,IROS 2026将在匹兹堡开幕。时隔31年,这场全球规模最大的机器人学术会议之一重回“钢铁之城”,正式议程论文达到1933篇,而投稿总数高达4348篇,最终录用1585篇,录用率仅36.45%,为近年最...
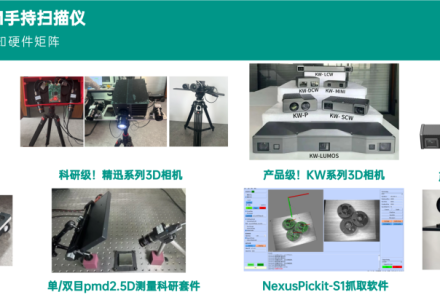
点击下方卡片,关注「3D视觉工坊」公众号选择星标,干货第一时间送达 来源:3D视觉工坊 3D视觉硬件汇总,包括结构光3D相机(支持室内外,焊接,机械臂抓取等场景),相位偏折术、散斑、机械臂抓取和焊接软件,手持扫描仪(支持定位、重定位、稠密建...
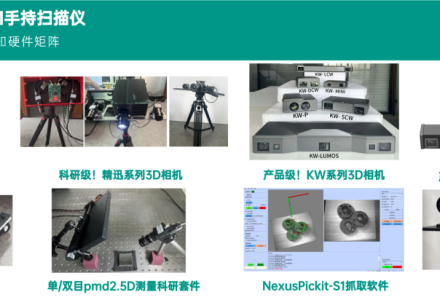
点击下方卡片,关注「3D视觉工坊」公众号选择星标,干货第一时间送达 来源:3D视觉工坊 3D视觉硬件汇总,包括结构光3D相机(支持室内外,焊接,机械臂抓取等场景),相位偏折术、散斑、机械臂抓取和焊接软件,手持扫描仪(支持定位、重定位、稠密建...
IT之家 10 月 4 日消息,在 10 月 1 日的华为 Mate 90 系列及全场景新品发布会上,华为年度旗舰 ——Mate 90 系列手机正式发布,全系搭载了韬定律芯片。 旗舰 τ 芯片:麒麟 9030(Mate 90)、麒麟 903...
3D Gaussian Splatting(3DGS)以数百万可学习的各向异性高斯椭球显式表征场景,凭借可微分光栅化实现了实时渲染,在渲染速度上比NeRF快8~12倍。然而,3DGS的“原罪”在于:它本质上是一个过参数化的逐场景优化器——对...
SLAM过去解决的是“我在哪里、周围有什么”,但这还不够。 当机器人只在一个环境中短时间运行时,一张静态地图基本可以满足定位和导航需求。可一旦运行周期拉长到几天、几个月,甚至更久,问题就变了:办公室里的桌椅会移动,商场里的货架会更换,家里的...
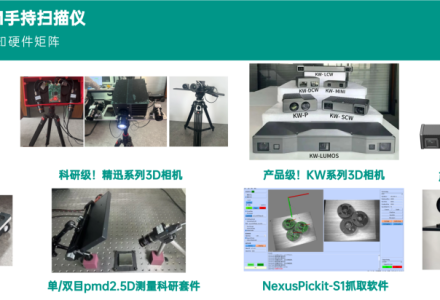
点击下方卡片,关注「3D视觉工坊」公众号选择星标,干货第一时间送达 来源:3D视觉工坊 3D视觉硬件汇总,包括结构光3D相机(支持室内外,焊接,机械臂抓取等场景),相位偏折术、散斑、机械臂抓取和焊接软件,手持扫描仪(支持定位、重定位、稠密建...
SfM/MVS并没有过时,只是正在被重新“升级”。 过去二十多年,SfM负责从多张图像中恢复相机位姿和稀疏结构,MVS再进一步利用多视图信息恢复稠密深度和表面几何,这套流程依靠特征匹配、三角化、光度一致性和Bundle Adjus...
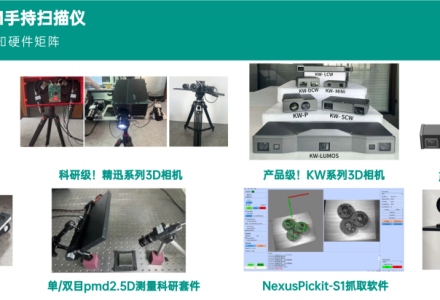
点击下方卡片,关注「3D视觉工坊」公众号选择星标,干货第一时间送达 来源:3D视觉工坊 3D视觉硬件汇总,包括结构光3D相机(支持室内外,焊接,机械臂抓取等场景),相位偏折术、散斑、机械臂抓取和焊接软件,手持扫描仪(支持定位、重定位、稠密建...